状态触发实验
- 卡点达到生长阈值,仍要等人操作
- 探索路径按条件衔接诱导、取样或收获
- 目标价值抓住实验窗口,减少等待
查看操作与验收要求
依据生长曲线、时间窗与实验阈值,衔接诱导、取样或收获,而非只按固定时间执行。
核验监测数据、触发条件、操作时机与实验结果;数据缺失或异常时,不触发依赖该数据的步骤。
 研序LabMozart
面向生物实验的操作系统
研序致力于构建生物实验操作系统,以操作中间层为核心,适配机器人与仪器,组织可执行、可验证的实验流程。
围绕具体流程开发实验应用包,支持硬件伙伴形成交付方案,帮助实验室选型、部署与持续运行。
流程与标准
机器人与仪器
实验操作中间层
技能组织 执行适配 结果验证
服务具体实验流程
支持后续适配与部署
AI 加快假说与实验方案的生成,科学假说仍需湿实验检验。机器人与仪器已有各自能力,将它们转化为可复现的实验流程,还需开发、适配与质量验证。
我们的判断:在进入千家万户之前,机器人可先在任务与验收条件明确的实验室落地。
从实验卡点,寻找机器人适合介入的环节。
围绕具体实验任务,把操作步骤、设备衔接、运行条件与结果核验组织成流程。

依据生长曲线、时间窗与实验阈值,衔接诱导、取样或收获,而非只按固定时间执行。
核验监测数据、触发条件、操作时机与实验结果;数据缺失或异常时,不触发依赖该数据的步骤。
利用液体工作站已有的处理能力,把检测结果、配比计算、样品流转与处理任务接起来;机器人补充必要的物理衔接。
根据定量与质控结果计算用量、调度处理并追踪去向。验收同时核对处理配比、目标容器、来源记录与实验质控。
从培养管中的指定固体培养物取样,再衔接划板与培养;按器具接触、取样量和划板方式设计操作。
按菌种、培养条件与器材设定参数,专项核验取样对象、取样与划板质量、污染控制及培养结果。
人机共用普通与低温冰箱时,摆放变化、取放角度和结露起雾影响识别与操作。通过定位、交接规则和必要的小幅改造,衔接取用与归位。
核验样品身份、位置与容器状态,并专项验证低温暴露、识别可靠性和操作安全。
上述为应用探索方向,具体任务、运行条件与验收要求由共创确定。
优先调用既有设备接口;对缺少接口的按键、旋钮或取放环节,评估机器人操作与必要改造。衔接液体工作站等单机能力,以合格工作量、响应时机、人工干预和总投入衡量应用价值。
组件级跨硬件仿真演示 · 最近新增:2026 年 10 月 28 日
从实验流程所需的基础操作入手,开展跨硬件仿真与执行适配。
已在仿真中验证部分基础操作,正开发实验流程,并与硬件团队讨论应用需求与实机验证条件。
统一试管、目标孔位与成功条件,三种配置分别适配移动、停靠、抓取与放置。
约 69 秒加载失败,请重试或打开视频文件。
取管对象正确、目标孔位正确、释放完成、终态稳定。
OpenArm 与 Franka 配备平行夹爪,Phoebe 配备 Hand-E 夹爪,分别适配抓取、搬运与入架。
以上为独立操作的跨硬件仿真演示;实机表现与实验质量需通过相应测试确认。
连续执行机制 · 仿真验证
样品转移、设备按键与旋钮调档视频更新于 2026 年 9 月 15 日;移液器演示新增于 2026 年 10 月 28 日。
上方视频分别展示独立初始化的操作。连续机制另在 OpenArm 的样品转移与设备交互组合中完成仿真验证,采用已测试场景和配置。
| 平台 | 样品转移 | 设备按键 | 旋钮调档 | 取枪装头 |
|---|---|---|---|---|
| OpenArm | 左侧平行夹爪 | 右侧 ORCA 灵巧手 | 右侧 ORCA v2 | 右侧 ORCA v2 |
| Franka | 左侧平行夹爪 | 右侧 Wuji 灵巧手 | 右侧 Wuji Hand 2 | 右侧 Wuji Hand 2 |
| Phoebe | 左侧 Hand-E 夹爪 | 右侧 Allegro 灵巧手 | 右侧 Allegro v3 | 右侧 Allegro v3 |
本次选取三种硬件配置,展示同一任务要求下的执行适配;更多配置按相同流程适配与验证。平台名称用于标识演示配置,商业合作另行约定。
样品转移采用共同终态要求与分别设定的效率目标:本次 Franka 用时 66.702 秒,超过其 64 秒目标。
Phoebe 按键演示采用未标定工程模型;旋钮演示采用尚未校准的理想被动滚轮模型。
移液器演示:取用与吸头安装为概念仿真,吸头安装采用概念建模。各配置分别适配姿态与操作细节,不构成性能排名;未验证实际移液、吸头密封或实机质量。
以流程开发切入 · 中间层为核心 · 操作系统为长期方向
将实验协议、适配配置与验收要求封装为有版本的实验应用包,让后续部署聚焦硬件与现场差异。
围绕样品与实验目标,明确步骤、设备交互和质量判据。
统一管理流程、硬件绑定、适配参数与验收判据,标明版本及适用条件。
保留流程与技能定义,由适配体系处理新硬件和现场差异,完成必要复验。
应用包定义流程,运行系统组织执行。调度仪器、机器人与人员,核验并记录结果;中间层适配机器人操作。共用资产支撑开发、部署与运行的一体化。
贯通设计、验证、部署与运行
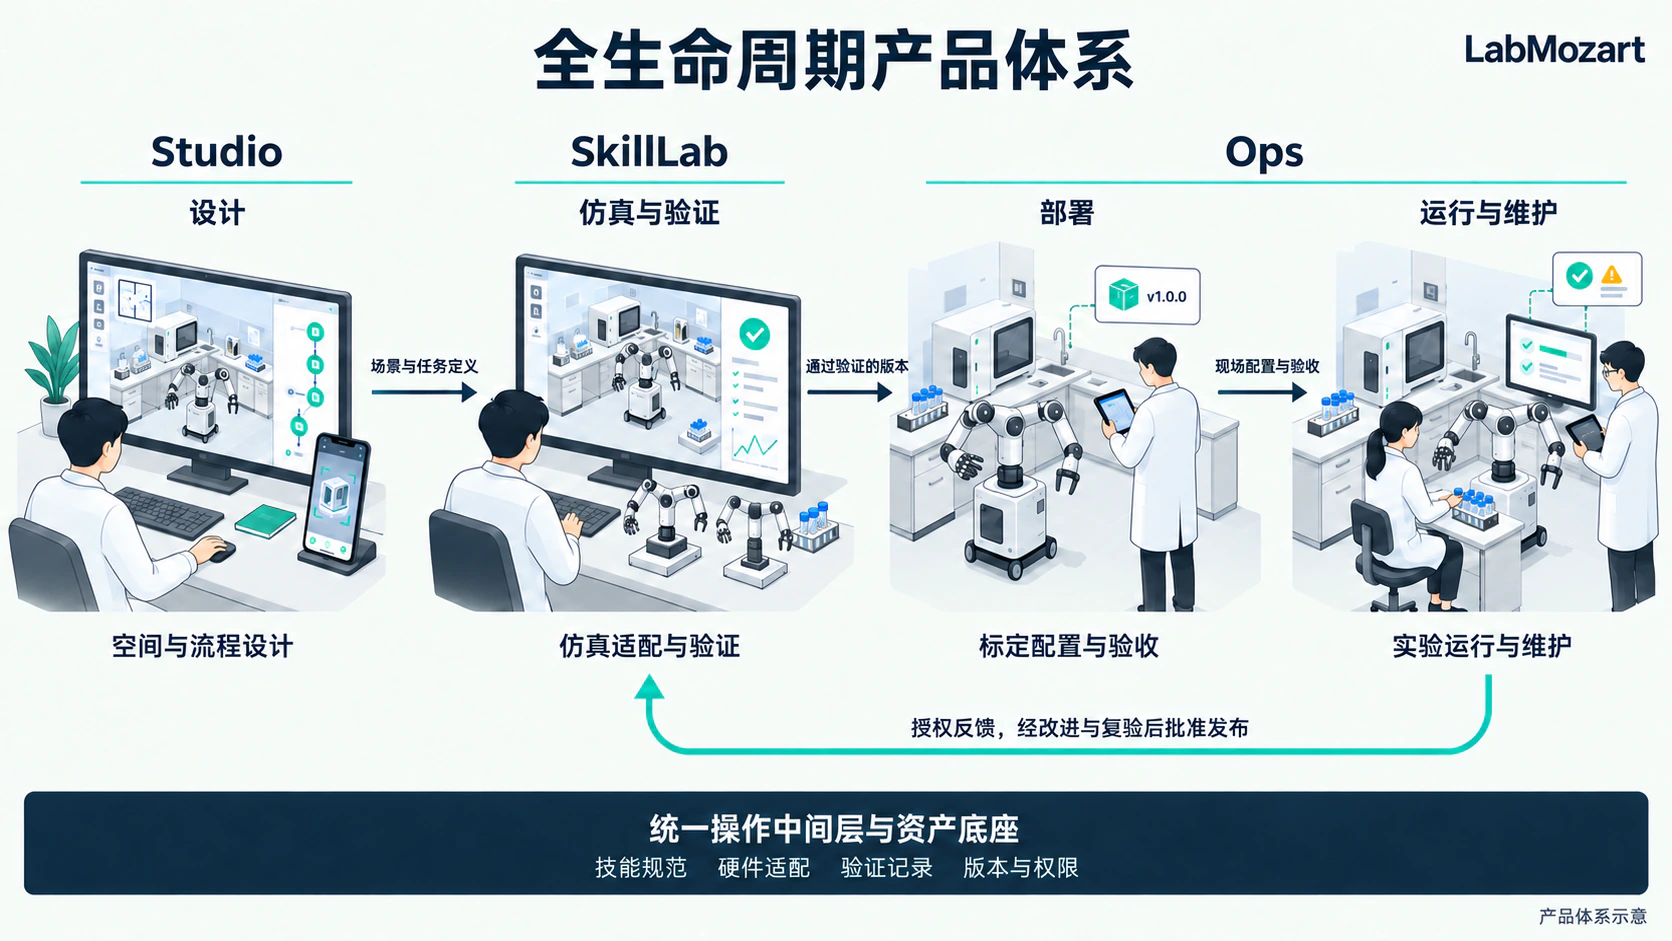
步骤决策按任务选择仪器接口、机器人或人员;机器人操作经中间层适配,实际状态、设备读数与实验质控返回步骤决策。

样品、器材与目标,SOP 与授权范围;衔接 LIMS / ELN。
结合依赖、状态与模型建议,安排步骤或暂停交接。
按任务选择执行资源
直接调用可靠接口,回传设备读数。
技能组合、能力匹配、执行计划与操作验证;厂商系统承担控制与保护。
直接承接人工步骤、实验判断与异常接管。
操作终态、设备反馈与实测质控,按相关判据更新步骤决策;质控依赖步骤等待相应结果。
衔接 LIMS、ELN 与仪器数据,沿用厂商控制与保护;可靠接口优先调用,人员承担人工步骤与异常接管。
共用技能定义,独立结果验证
将样品身份、时间窗与质控要求纳入执行与验证;动作完成与实验合格分别判定。

实验协议提供对象、步骤与验收条件;人类示范提供意图与视觉线索,接触力须有测量依据;机器人记录提供状态、动作与结果,保留来源和缺失信息。
异常保留对象状态并转入预定处理;运行记录进入离线改进,改动经相关复验后采用。
AI 智能体连接方法研究、技能开发与仿真,让测试反馈成为后续开发的依据。

物理仿真提供检验依据,人负责目标、关键判断与验收。
先用授权反馈改进应用与交付,再以适配工时、人工干预和实验质量检验复用价值。
AI 检索方法、生成技能代码与配置,调用仿真检验几何、接触与受力,并分析失败;未通过的方案返回开发。
授权运行记录关联任务、配置、版本与结果。AI 据此区分感知、标定、接触、策略与实验因素,将修正回填代码、配置、测试和开发规则。
操作、异常与人工纠正关联实际结果,完善技能适用条件、恢复策略与接口;对象规格、设备接口、标定与现场记录完善适配配置及适用范围;质控、对照与跨配置记录形成回归集合和验证矩阵。
污染控制专项核验,因果判断结合对照试验。记录对齐单位、坐标、时间与对象语义,保留来源、标定、配置、版本和缺失信息,区分实测、推断与仿真参数。
学习策略与其他方法,在相同任务和资源预算下对照可靠基线,以独立测试评估并保留失败。以版本差异、运行记录和适配、复验工时评估复用价值,并检查干预投入与实验质量。
版本发布:未达标继续分析;经独立评测、必要复验与批准后,形成可追溯版本用于后续任务或授权更新,在用版本不自动替换。
从仿真走向实机的验证路径
按阶段形成现场模型、适配配置、实机测试与现场验收记录,构成可交接的部署包。
以 Capture 采集空间,留存设备标注与测量来源,再结合精确标定完善交互参数。
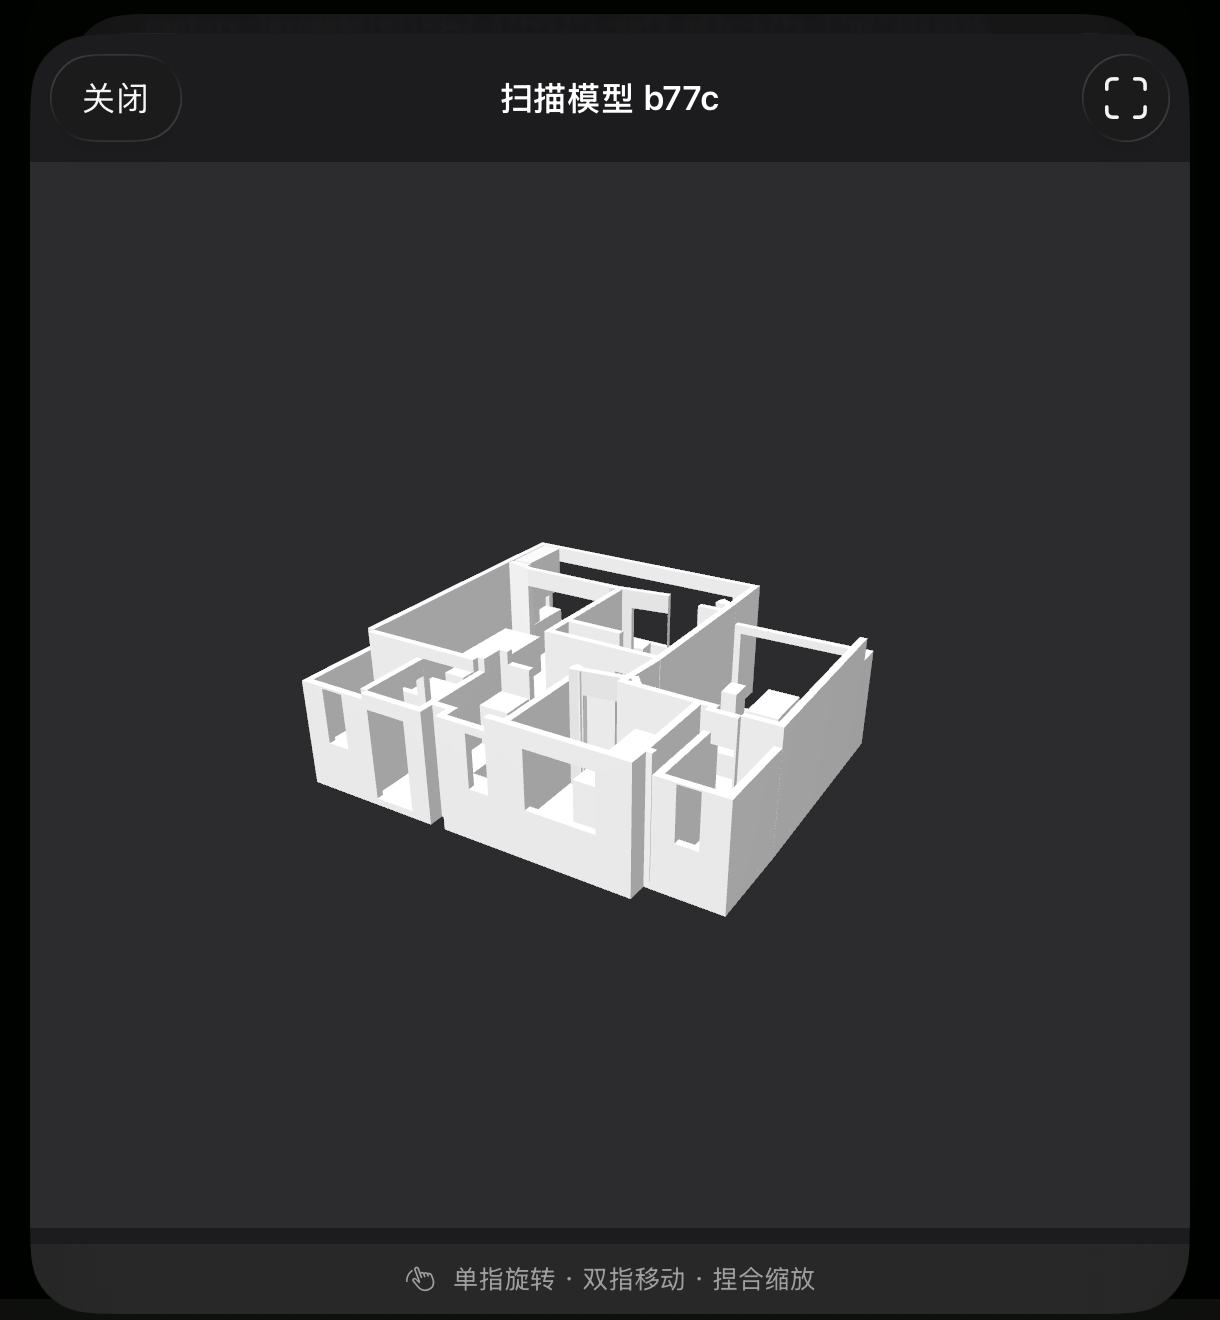
预演对象、路径与任务约束,关联硬件配置、候选方案与仿真条件。
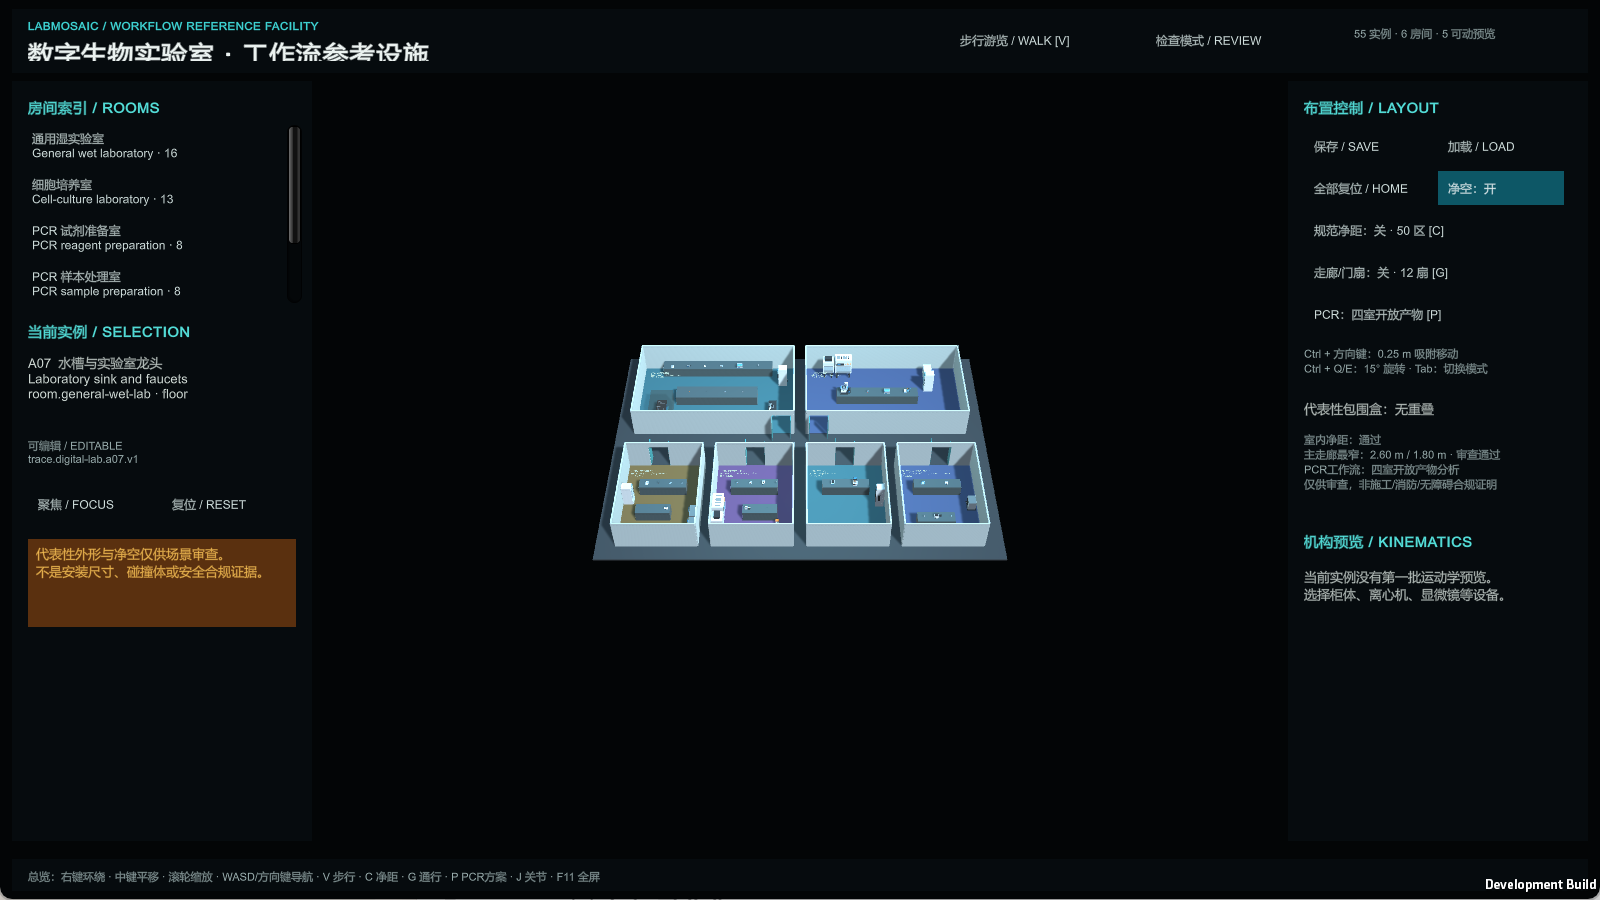
经工程审查安排实机试验,验证安全与恢复,关联干预记录与质控结果。
根据实机结果界定现场试验范围,先约定验收标准,再安排受控试运行。
无可用方案、状态不明或达到重试、时间上限时,停止并交接。加样等不可逆操作中断后,先核对实际结果,不盲目重试。实机运行经审查与授权,沿用厂商保护、急停与现场防护;受控试验与正式运行分开,低温、无菌和人员暴露要求专项评估。
通过验证的应用包连同空间与交互坐标、标定及配置版本、运行条件、验收记录和异常交接规则,构成现场部署包,供客户与交付伙伴核对、复验和维护。
面向生命科学与生物医药研发机构及团队,联合机器人、仪器和集成伙伴形成实验应用方案。
围绕具体流程配置机器人、仪器与应用包,探索工作单元联合交付。
定义需求并验收实验能力;可讨论工作单元采购,或按期获得现场应用运行支持。
优先面向已有仪器、反复受跨设备衔接限制,并愿意共同定义验收要求的生物研发团队。
拟议合作方式:围绕一项明确流程,约定实验应用包、硬件配置与服务范围。从仿真评估开始,分阶段安排适配、实机测试与现场验收。

应用与运行支持、硬件与现场工程,分别约定。研序负责应用、运行系统与适配验证;伙伴按约承担供货、安装和硬件维保。硬件采购或租赁、服务等级及验收责任按项目确定。
优先筛选替代方案不足、使用频率明确、有复用需求且可独立验收的任务;运行窗口按设备安排和实验时限确定。
模型提供理解与建议,研序组织实验约束、执行适配与结果检查;接入需具备可用接口与控制权限。
合作方案按工作单元、实验应用包与服务等级确定。试剂、耗材和专用治具可作为后续联合开发方向,不以排他性兼容限制作为合作前提。
以部署包、验证要求和培训支持伙伴交付;运行授权、版本更新与必要的维护数据访问由合同约定。
通用能力、专属开发与实验成果分别约定权属。
样品信息、科研原始记录与实验成果按客户专属约定保护;运行与维护记录限于约定服务用途。跨客户改进或通用训练须另行明确授权,去标识化记录同样适用;用途、留存与删除在项目中约定。
10 / 团队与联系
Bio × AI × Robotics
投资交流、实验应用共创与技术合作,欢迎邮件联系。
zhuosong@gmail.com